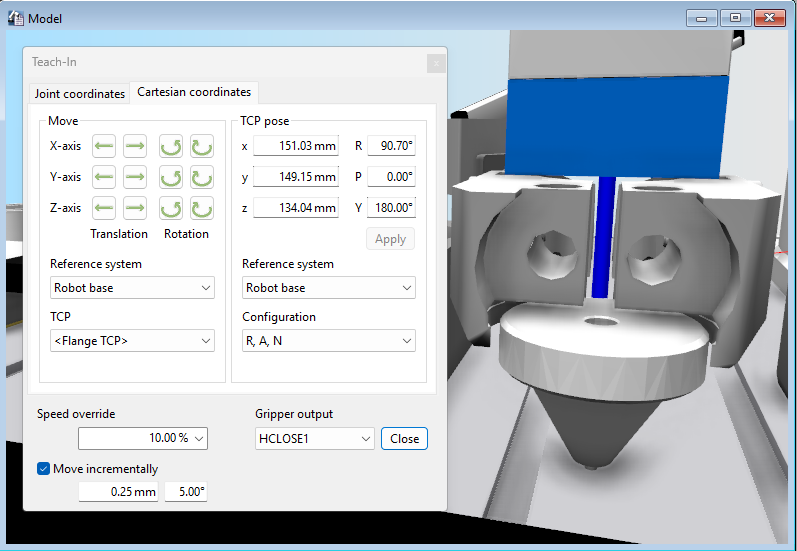
Koonuse koht “PCone2”
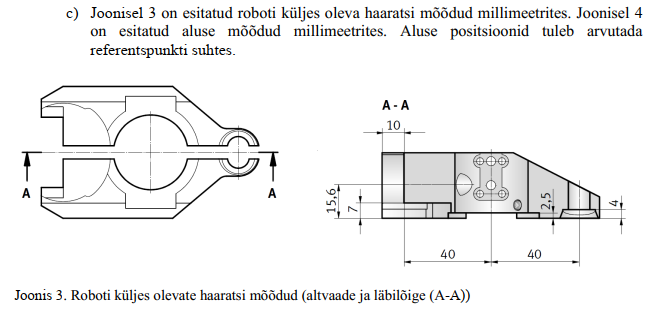
Haaratsi joonis
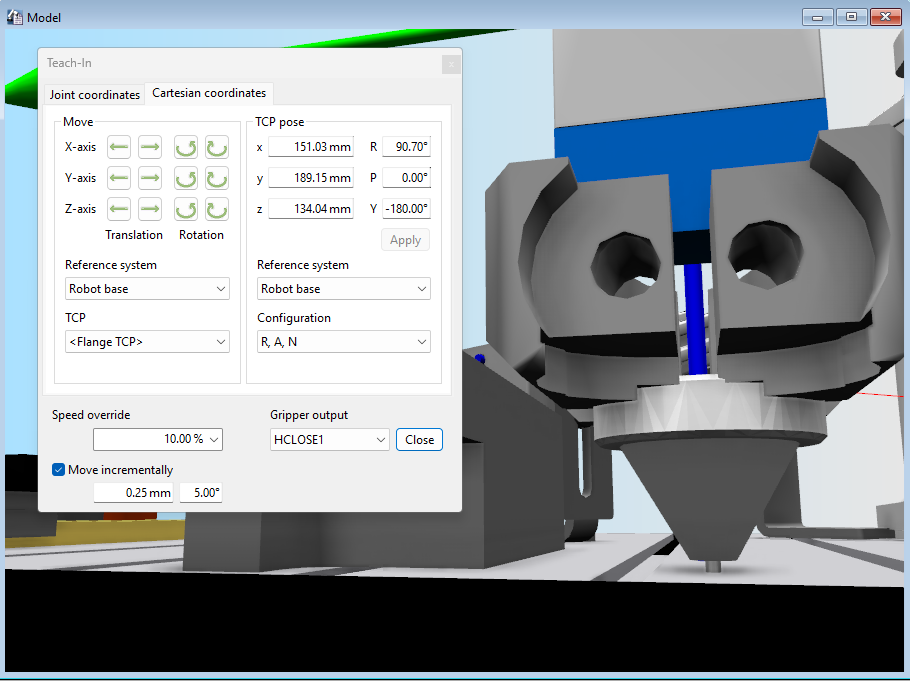
Koonuse koht “PCone3”
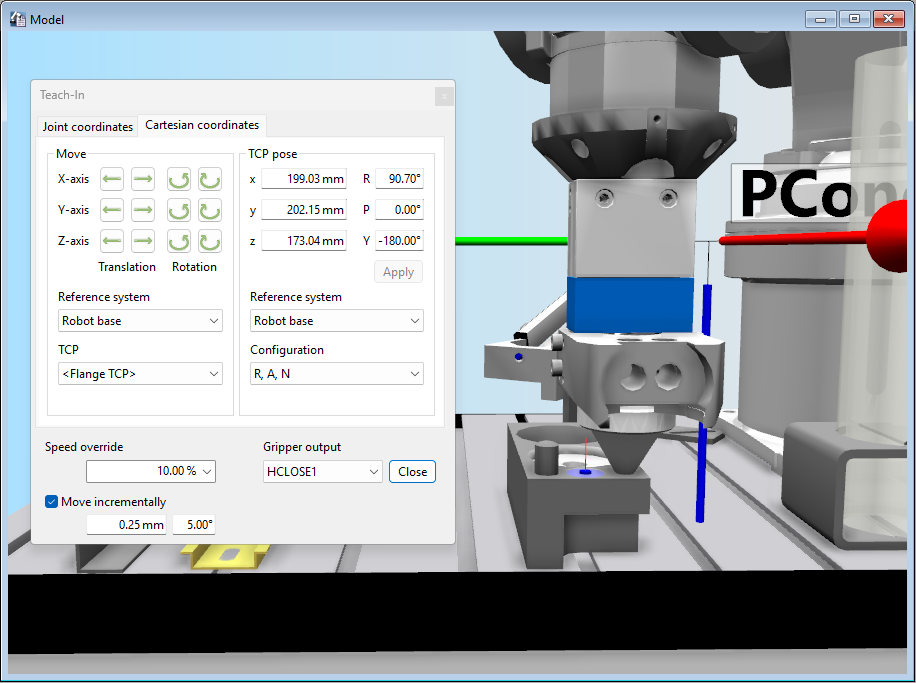
Koonus testpunktis
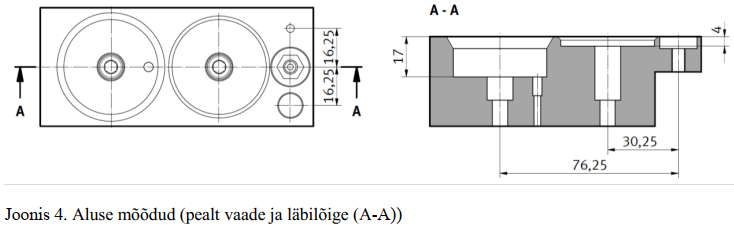
Joonis. Alus.
Programmi tekst
Rem Sensor kaldtee lopus
DEF IO PART_AV = BIT,8
*start
dly 1
mov PHome
dly 1
Rem take cone and
Rem put it into test point
goSub *TestProc
Rem Go and wait for detail
goSub *WPART
goSub *coneBack
Rem goSub *main
mov PHome
*Done
dly 1
dly 1
GoTo *Done
GoTo *start
END
*ErrL
HLT
*TestProc
dly 1
HOpen 1
mov PCone2 + (0, 0, 0)
dly 1
rem Vaata haaratsi joonist
PCone3 = PCone2 + (0, 40, 0)
mov PCone3 + (0, 0, +3)
dly 1
HClose 1
dly 1
mov PTEST + (0, 0, 0)
dly 1
return
*coneBack
mov PCone3 + (0, 0, +3)
dly 1
HOpen 1
return
*main
HOpen 1
dly 1
mov PHome
dly 1
GoSub *WPART
dly 1
mov P01
dly 1
HClose 1
dly 1
mov P01 + (0, 0, 100)
dly 1
dly 1
return
*WPART
IF PART_AV = 0 THEN *WPART
DLY 3
IF PART_AV = 0 THEN *WPART
IP_N_FO = 1
RETURN
Punktid:
PHome 270,0,505,-180,3.74594e-05,-180,R,A,N
PCone2 151.033,149.146,134.04,90.6993,1.24372e-05,180,R,A,N
PTEST 199.03,202.15,173.04,90.7,-1.35321e-10,180,R,A,N