I Osa Ülesande jagamine osadeks
Ülesande teksti alusel jagatatakse ülesanne järgnevateks osadeks:
1 – Oota punktis PHome [teach PHome]
2 – Käivitusnupp
3 – Punane üles (M_OUT(14) = 1)
4 – Mine M01 + (0, 0, 10) [Mov][teach M01]
5 – Oota 1s
6 – Mine M01 [Mvs]
7 – kiirus 30mm/s
……….
……….
……….
……….
(n-3) – Mine ohutusse kaugusse [Mvs M.. + (0, 0, 10)]
(n-2) – Mine PHome [Mov PHome]
(n-1) – Punane maha (M_OUT(14) = 0)
(n-0) – End
II Osa Punktide kandmine joonisele
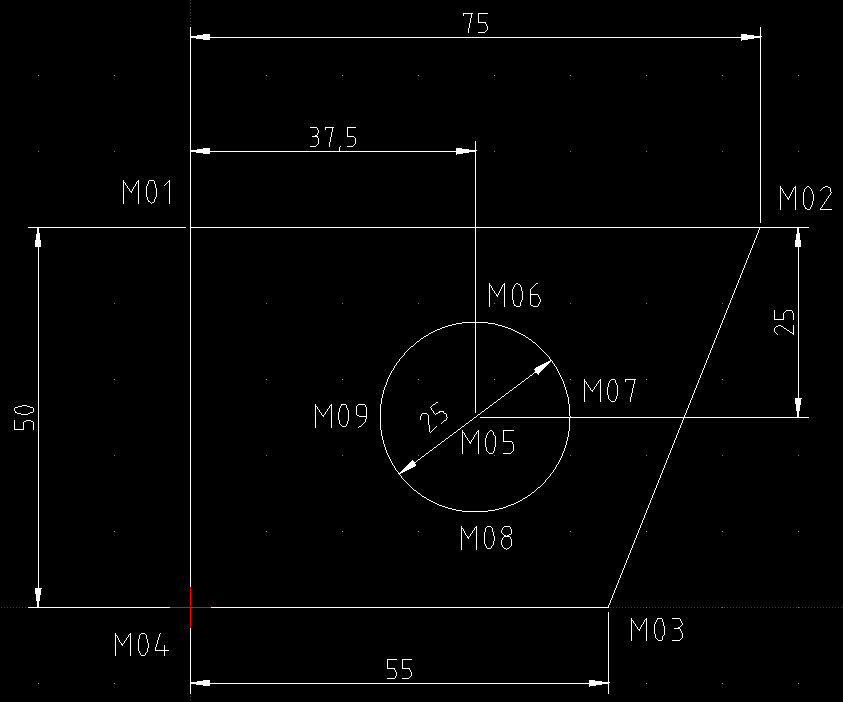
Sammude 8, …, (n-4) koostamiseks märgitakse joonisele punktid
- Detaili kontuur M01, M02, M03, M04 [Mvs]
- Sisemie ava
- Ava keskpunkt M05,
- Ava kontuur M06, M07, M08, M09 [Mvr]
Defineeritakse õpetatavad punktid
Def Pos PHome, M01 ‘!!TEACH
Defineeritakse arvutatavad punktid
Def Pos M02, M03, M04, M05, M06, M07, M08, M09
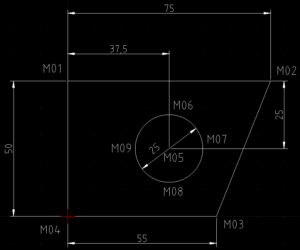
detail_nr_6.png
Faili task_6.dxf on võimalik avada kooli arvutis oleva AutoCAD abil.
III Osa Punktide leidmine
Leitakse punktide M02, M03, …, M09 koordinaadid lähtudes õpetatavast punktist M01.
Roboti X telg on suunatud punktist M01 punkti M04 suunas
Roboti Y telg on suunatud punktist M01 punkti M02 suunas
M02 = M01 + ( 0.00, 75.00, 0.00)
M03 = M02 + ( 50.00, -20.00, 0.00)
M04 = M03 + ( 0.00, -55.00, 0.00)
M05 = M01 + ( 25.00, 37.50, 0.00)
M06 = M05 + (-12.50, 0.00, 0.00)
M07 = M05 + ( 0.00, 12.50, 0.00)
M08 = M05 + ( 12.50, 0.00, 0.00)
M09 = M05 + ( 0.00, -12.50, 0.00)
IV Osa Programmi koostamise alustamine
- Võetakse esimesest osast sammude loetelu
- lisatakse iga rea algusesse ülakoma (muudetakse rida kommentaariks)
- lisatakse teisest osast punktide definitsioonid
- lisatakse kolmandast osast punktide koordinaatide leidmine
- lisatakse ülesande nimi ja koostaja
- !TÄHTIS! lisatakse roboti liikumist aeglustav käsk Ovrd 50
Resultaat:
‘************************ ülesande nimi ja koostaja
‘** Detail Nr 6
‘** student
‘************************
‘
Def Pos PHome, M01 ‘!!TEACH defineeritakse opetatavad punktid
Def Pos M02, M03, M04, M05, M06, M07, M08, M09defineeritakse arvutatavad punktid
‘
‘
‘Roboti X telg on suunatud punktist M01 punkti M04 suunas leitakse punktide koordinaadid
‘Roboti Y telg on suunatud punktist M01 punkti M02 suunas
M02 = M01 + ( 0.00, 75.00, 0.00)
M03 = M02 + ( 50.00, -20.00, 0.00)
M04 = M03 + ( 0.00, -55.00, 0.00)
M05 = M01 + ( 25.00, 37.50, 0.00)
M06 = M05 + (-12.50, 0.00, 0.00)
M07 = M05 + ( 0.00, 12.50, 0.00)
M08 = M05 + ( 12.50, 0.00, 0.00)
M09 = M05 + ( 0.00, -12.50, 0.00)
‘
Ovrd 50 set joint interpolation, linear interpolation and circular interpolation to 50 percent of the maximum speed
‘
‘1 – Oota punktis PHome [teach PHome]ülesande osade loetelu kommentaaridena
‘2 – Käivitusnupp
‘3 – Punane üles (M_OUT(14) = 1)
‘4 – Mine M01 + (0, 0, 10) [Mov][teach M01]
‘5 – Oota 1s
‘6 – Mine M01 [Mvs]
‘7 – kiirus 30mm/s
‘……….
‘……….
‘……….
‘……….
‘(n-3) – Mine ohutusse kaugusse [Mvs M.. + (0, 0, 10)]
‘(n-2) – Mine PHome [Mov PHome]
‘(n-1) – Punane maha (M_OUT(14) = 0)
‘(n-0) – End
End
V Osa Programmi koostamise lõpetamine
Osas IV koostatud tekstis olevate kommentaaride järele lisatakse roboti juhtimise käsud. Kommentaaride nõue on esitatud ülesande lõpus märkusena. Selgituseks: rea
‘5 – Oota 1s
järele lisatakse
dly 1
rea
‘6 – Mine M01 [Mvs]
järele lisatakse
Mvs M01
….
….
Resultaat:
‘************************
‘** Detail Nr 6
‘** student
‘************************
‘
Def Pos PHome, M01 ‘!!TEACH
Def Pos M02, M03, M04, M05, M06, M07, M08, M09
‘
‘
‘Roboti X telg on suunatud punktist M01 punkti M04 suunas
‘Roboti Y telg on suunatud punktist M01 punkti M02 suunas
M02 = M01 + ( 0.00, 75.00, 0.00)
M03 = M02 + ( 50.00, -20.00, 0.00)
M04 = M03 + ( 0.00, -55.00, 0.00)
M05 = M01 + ( 25.00, 37.50, 0.00)
M06 = M05 + (-12.50, 0.00, 0.00)
M07 = M05 + ( 0.00, 12.50, 0.00)
M08 = M05 + ( 12.50, 0.00, 0.00)
M09 = M05 + ( 0.00, -12.50, 0.00)
‘
Ovrd 50 ‘speed 50 percent
‘
‘1 – Oota punktis PHome [teach PHome]
‘2 – Käivitusnupp
‘3 – Punane üles (M_OUT(14) = 1)
M_OUT(4) = 1
Wait M_In(3) = 1
‘4 – Mine M01 + (0, 0, 10) [Mov][teach M01]
Mov M01 + (0, 0, 10)
‘
‘5 – Oota 1s
Dly 1
‘
‘6 – Mine M01 [Mvs]
Spd 35
Mvs M01
‘
‘7 – kiirus 30mm/s
Spd 30
‘
‘8 – Valimine kontuur
Mvs M02
Dly 0.2
‘
Mvs M03
Dly 0.2
‘
Mvs M04
Dly 0.2
‘
Mvs M01
Dly 0.2
‘
Mvs M01 + (0, 0, 10)
‘
‘9 – sisemine kontuur
Mov M06 + (0, 0, 10)
Mvs M06
Dly 0.2
Mvr M06, M07, M08 ‘ start-middle-end
Mvr M08, M09, M06
Dly 0.2
‘
’10 – Mine ohutusse kaugusse [Mvs M06 + (0, 0, 10)]
Mvs M06 + (0, 0, 10)
‘
’11 – Mine PHome [Mov PHome]
Mov PHome
‘
’12 – Punane maha (M_OUT(14) = 0)
M_OUT(4) = 0
‘
’13 – End
End
Programmi tekst on leitav siit